Warum die RH37D1 von Inspire Robots mehr ist als nur eine starke Roboterhand
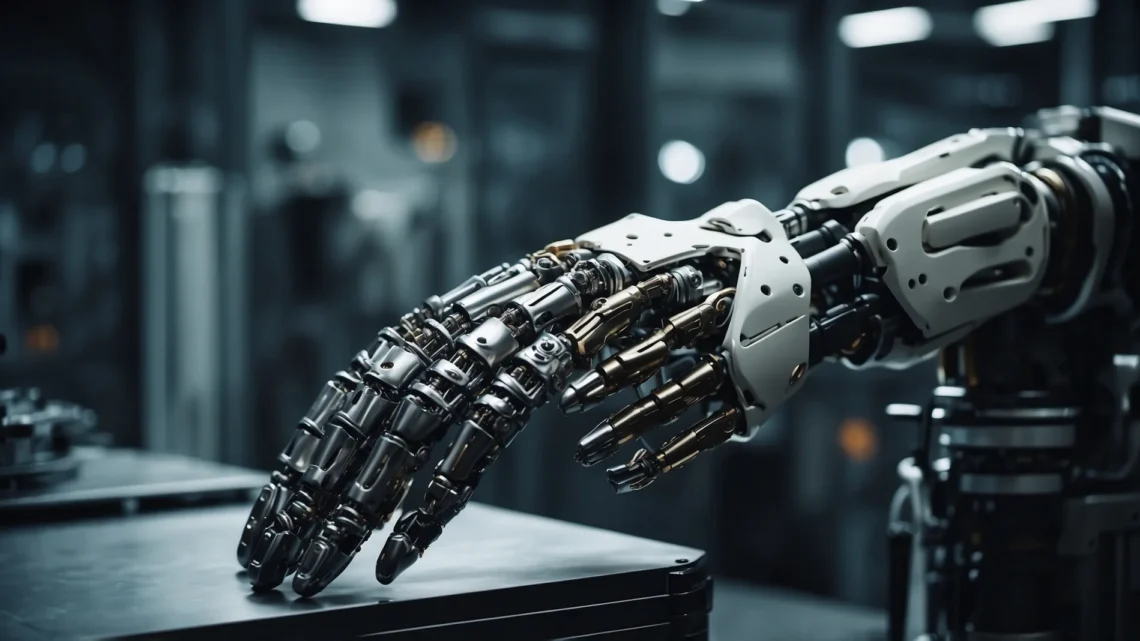
Inspire Robots hat mit der RH37D1 eine neue Drei-Finger-Hand vorgestellt, die direkt angetrieben ist und bis zu 43 Kilogramm heben kann. Präsentiert wurde die Serie auf der CIIF 2026. Auf dem Papier ist die Tragkraft die große Schlagzeile. Wichtiger ist aber etwas anderes: Die Hand zeigt, wohin sich Robotik gerade bewegt.
Bei vielen Robotern lag der Fokus lange auf Armen, Fahrwerken und der Steuerung. Die Hand war oft der Flaschenhals. Sie musste fein greifen können, war aber unter Last schnell limitiert. Oder sie war kräftig, dann fehlte es an Beweglichkeit. Eine direkt angetriebene Drei-Finger-Hand wie die RH37D1 zielt genau auf diesen Zielkonflikt.
Der direkte Antrieb ist dabei mehr als ein technisches Detail. Er steht für einen Aufbau, bei dem Kraftübertragung und Reaktion enger gekoppelt sind. Für industrielle Anwendungen ist das wichtig. Wer Bauteile sicher greifen, umsetzen oder halten will, braucht keine spektakuläre Demo, sondern reproduzierbare Kontrolle unter Last.
Dass Inspire Robots hier auf drei Finger setzt, ist ebenfalls kein Zufall. Fünf Finger sehen menschenähnlicher aus, sind aber im Alltag nicht automatisch die bessere Lösung. Drei Finger reichen für viele stabile Greifmuster aus und halten die Mechanik beherrschbarer. Für Hersteller, Integratoren und Betreiber zählt am Ende nicht, wie menschlich eine Hand wirkt, sondern wie robust sie arbeitet.
Die 43-Kilo-Marke macht die RH37D1 deshalb interessant, weil sie die übliche Einordnung von dexterischen Händen verschiebt. Solche Systeme wurden lange vor allem mit Präzision, Forschung oder Demonstratoren verbunden. Wenn eine Hand dieser Klasse ernsthaft Last tragen kann, rückt sie näher an echte Arbeitsumgebungen heran: Fabriken, Lager, spezialisierte Service-Robotik.
Genau dort entscheidet sich gerade viel. Im Robotikmarkt reicht es nicht mehr, nur einen Arm an einen mobilen Sockel zu schrauben und von allgemeiner Automatisierung zu sprechen. Die Greiftechnik wird zum Wettbewerbspunkt. Denn sie bestimmt, welche Aufgaben ein System wirklich übernehmen kann und wo weiter Menschen eingreifen müssen.
Für humanoide und halb-humanoide Systeme ist das noch wichtiger. Diese Maschinen sollen in Umgebungen arbeiten, die für menschliche Hände gemacht sind. Jede Verbesserung bei Kraft, Stabilität und kontrolliertem Greifen zahlt direkt auf die Alltagstauglichkeit ein. Die RH37D1 ist deshalb kein Nebenprodukt, sondern ein Bauteil mit strategischem Gewicht.
Natürlich bleibt offen, wie sich die Hand außerhalb der Messebühne schlägt. Tragkraft allein beantwortet noch nicht die Fragen nach Präzision, Haltbarkeit, Energiebedarf oder Kosten. Aber schon die Richtung ist klar: Robotikhardware wird gerade an den Punkten besser, die lange als praktische Hürde galten.
Genau deshalb ist die RH37D1 mehr als eine neue Produktankündigung. Sie steht für einen Markt, in dem Roboterhände vom Zubehör zum Kernbauteil werden. Wer dort vorne liegt, verkauft nicht bloß Mechanik. Er verkauft einen größeren Teil der realen Arbeitsfähigkeit eines Roboters.