Claude Opus 5.5 korrigiert einen Zeichenfehler am Roboterarm selbst
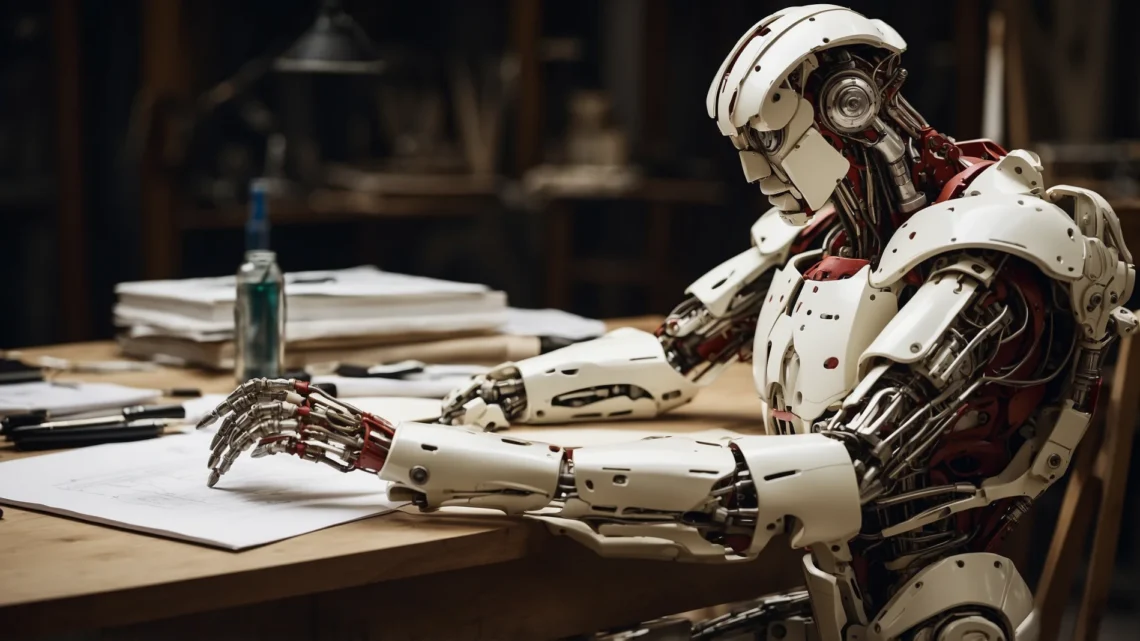
Claude Opus 5.5 hat in einer viel beachteten Demo einen Roboterarm gesteuert, um eine Vorlage von Michelangelo zu kopieren. Der interessante Teil war aber nicht die Kunstübung selbst. Das System bemerkte während der Ausführung offenbar eine unterbrochene Linie und setzte zurück, um den Fehler eigenständig zu korrigieren.
Genau solche Momente machen den Unterschied zwischen einer reinen Befehlskette und einem System, das seine Aufgabe laufend gegen das Ergebnis prüft. Ein Roboterarm, der nur Bewegungen abspult, ist nichts Neues. Neu ist die Wahrnehmung, dass das Modell den eigenen Output kontrolliert und bei einer Abweichung nachbessert, ohne dass ein Mensch jeden Zwischenschritt vorgibt.
Das klingt klein. Ist es aber nicht. In der KI-Debatte werden viele Demos überhöht, weil sie nett aussehen. Hier steckt der wichtige Teil im Verhalten: erkennen, bewerten, korrigieren. Diese Schleife ist in der physischen Welt deutlich härter als in einem Chatfenster. Auf einem Bildschirm ist ein Fehler billig. Bei einem Roboter bedeutet er falsche Bewegung, Zeitverlust oder im industriellen Umfeld Ausschuss.
Gerade deshalb ist autonome Fehlerkorrektur ein Punkt, auf den Robotik-Firmen seit Jahren hinarbeiten. Wer Maschinen in Werkstätten, Labore oder Produktion bringen will, braucht mehr als Sprachverständnis. Er braucht Systeme, die merken, wenn der Ist-Zustand nicht zum Soll-Zustand passt. Eine unterbrochene Linie beim Zeichnen ist ein harmloses Beispiel. Das Prinzip dahinter skaliert aber in viele Richtungen: Montage, Sortierung, Qualitätsprüfung, feinmotorische Nacharbeit.
Für Anbieter großer KI-Modelle ist so eine Demo ebenfalls mehr als Show. Sie zeigt, wohin sich Sprachmodelle entwickeln sollen: weg vom reinen Antworten, hin zu Systemen, die handeln, ihren Fortschritt beobachten und bei Bedarf den Kurs ändern. Der Begriff Agenten wird oft inflationär benutzt. Wenn ein Modell in einer physischen Aufgabe selbst erkennt, dass das Ergebnis nicht stimmt, kommt der Begriff dem echten Alltag zumindest ein Stück näher.
Trotzdem sollte man die Szene nicht größer machen, als sie ist. Eine einzelne gelungene Korrektur ist noch kein Beweis für robuste Robotik. Zwischen einer Demo und einem verlässlichen System im Dauereinsatz liegt viel Arbeit: Sensorik, Sicherheitslogik, Fehlertoleranz, Wiederholbarkeit. Gerade bei Robotern zählt nicht der schönste Clip, sondern ob das Verhalten unter wechselnden Bedingungen stabil bleibt.
Die Bedeutung der Vorführung liegt also woanders. Sie zeigt, wie sich moderne Modelle langsam in Richtung geschlossener Regelkreise bewegen. Nicht mehr nur planen. Nicht mehr nur ausführen. Sondern das eigene Ergebnis prüfen und nachsteuern. Wenn diese Fähigkeit verlässlich wird, verändert das den Nutzen von KI in der Robotik stärker als jede weitere Textdemo.
Der Michelangelo-Moment ist deshalb kein Kunststück im eigentlichen Sinn. Er ist ein kleiner Hinweis darauf, was als Nächstes zählt: KI, die nicht nur Anweisungen befolgt, sondern Fehler in der realen Welt bemerkt und behebt.